Environment Learning for Indoor Mobile Robots: A Stochastic State Estimation Approach to Simultaneous Localization and Map Building (Springer Tracts in Advanced Robotics, Band 23) | Kaicus Deutschland

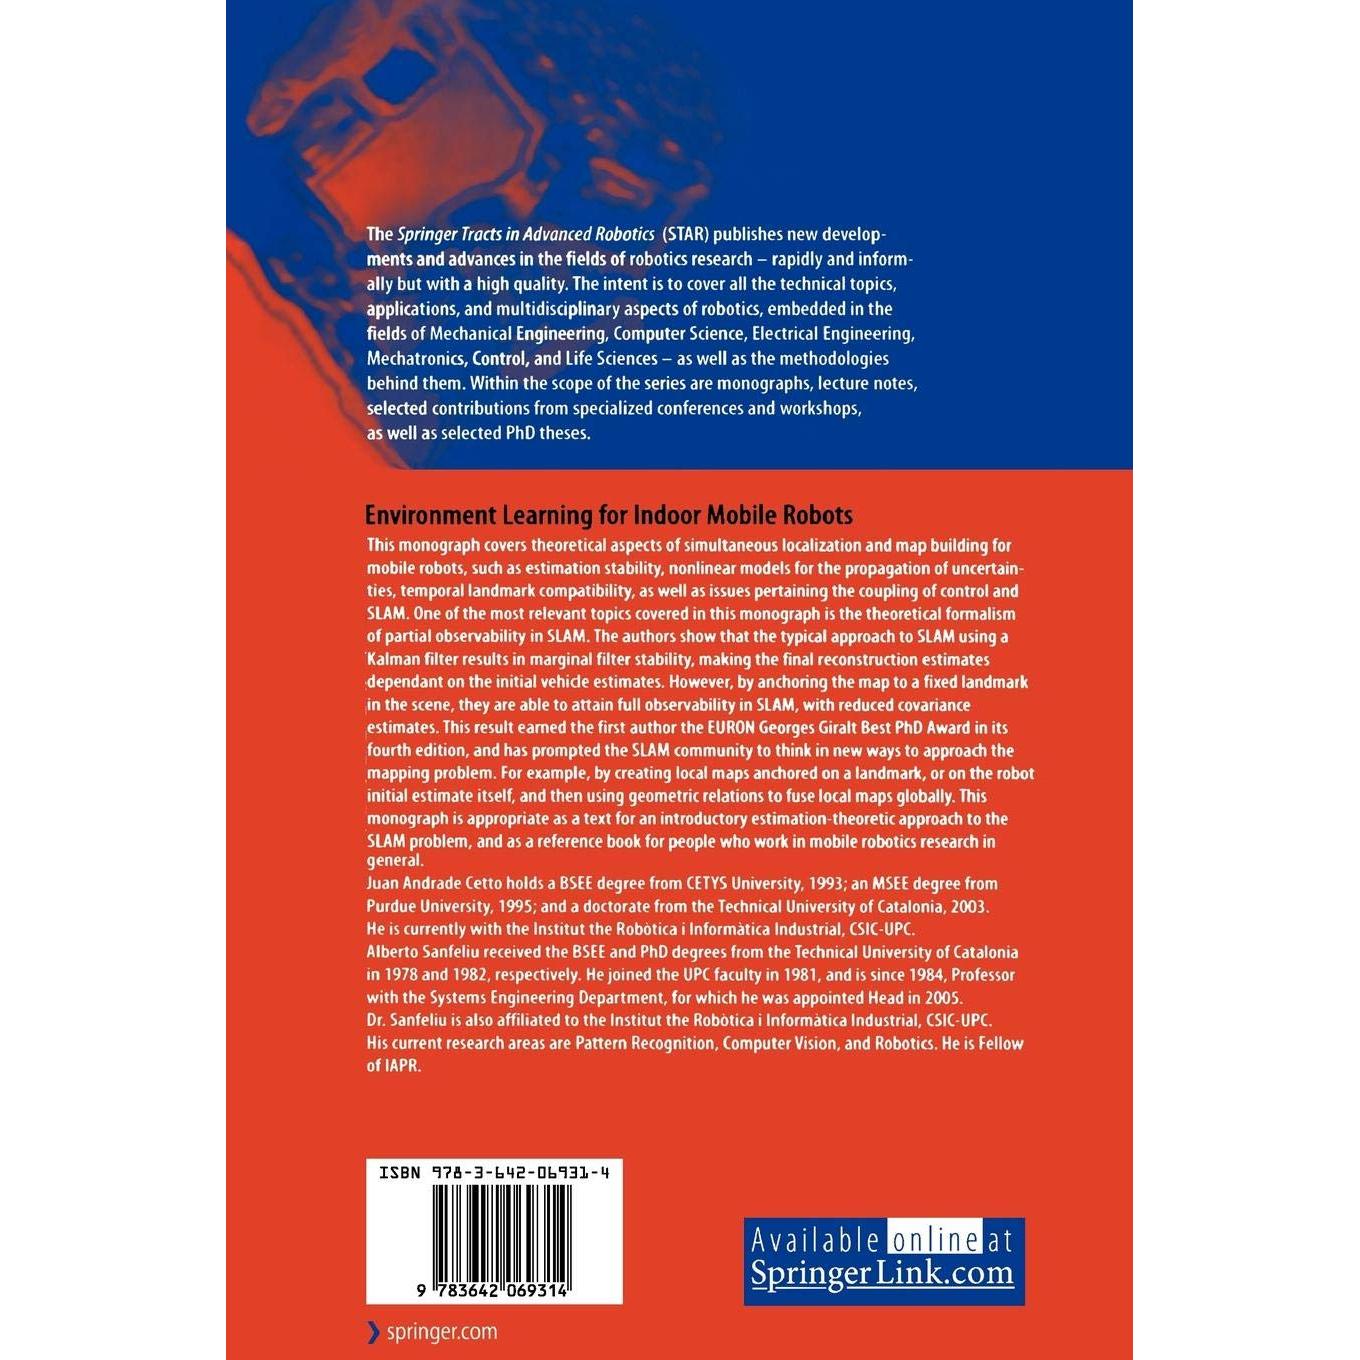
Environment Learning for Indoor Mobile Robots: A Stochastic State Estimation Approach to Simultaneous Localization and Map Building (Springer Tracts in Advanced Robotics, Band 23)

106.99 EUR

Erforscht die Integration von probabilistischen Zustandsmodellen und simultaner Lokalisierung für mobile Roboter, die Innenräume erkunden, Karten generieren und dabei adaptive Lernstrategien nutzen, um Navigation in komplexen Gebäuden zu optimieren.

Marke: Springer Berlin Heidelberg
ISBN: 3642069312
MPN: 5 black & white illustrations, 58 colour
Gesponsert  Diese Website enthält Affiliate-Links, für die wir möglicherweise eine Vergütung erhalten. Weitere Informationen
106.99 EUR 106.99 EUR
17-09-2026 13:43:06